|
Πρόκειται για
ένα αυτόνομο,
φορητό, αυτενεργό, χαμηλού κόστους σύστημα
πραγματικού χρόνου, που εφαρμόζει την
μικροηλεκτρονική τεχνολογία, καρδιά του οποίου είναι μία
συσκευή, με τη χρήση της οποίας εντοπίζονται και πιστοποιούνται
οι ταυτότητες κάθε λογής και μεγέθους πτηνών που υπερίπτανται
εντός της εμβέλειας δράσης των αισθητήρων της, σε πραγματικό
χρόνο και χωρίς καμία ανθρώπινη παρέμβαση, σε αποστάσεις και
ύψη που δεν ξεπερνούν τα 50 μέτρα πάνω από το έδαφος.
Ανάλογα με τη βούληση του χρήστη, η μετάδοση των πληροφοριών
που συλλέγονται από τους αισθητήρες (ηλεκτρικά σήματα) δύναται
να πραγματοποιείται με απλή καλωδίωση ή με εναέρια
μετάδοση(αναμεταδότης
RF
ή δορυφορική επικοινωνία ή απλή σειριακή μετάδοση δεδομένων).
Είναι γνωστό .
παγκόσμια, το πρόβλημα πρόσκρουσης μεγάλων πτηνών με αεροσκάφη
εν πτήση. Ειδικά εαν υπάρχει εμπλοκή σμήνους πτηνών, το πρόβλημα
είναι τεράστιο και διακυβεύονται ανθρώπινες ζωές. Μερικές
φωτογραφίες παρακάτω, δείχνουν το μέγεθος του προβλήματος.
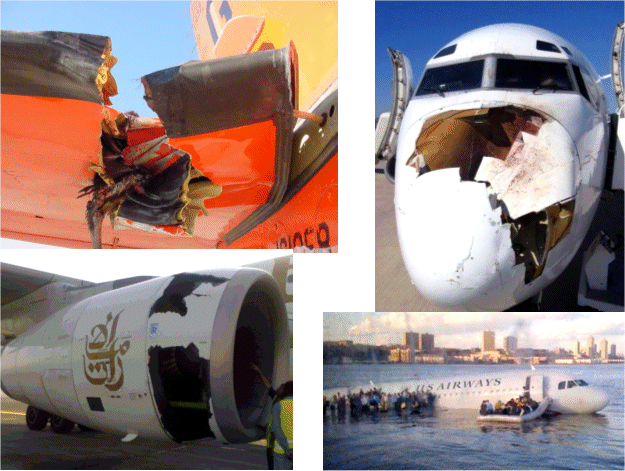
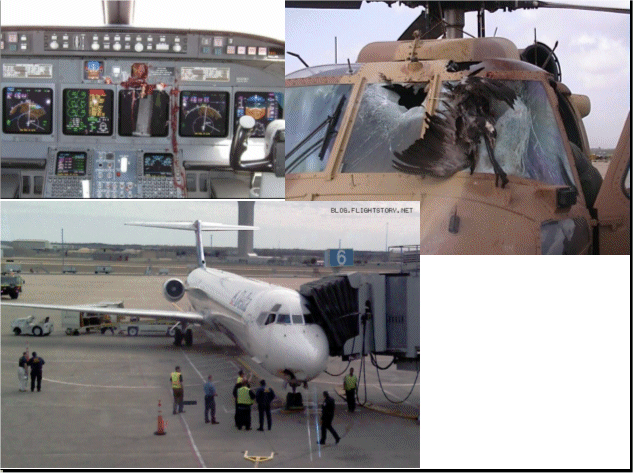
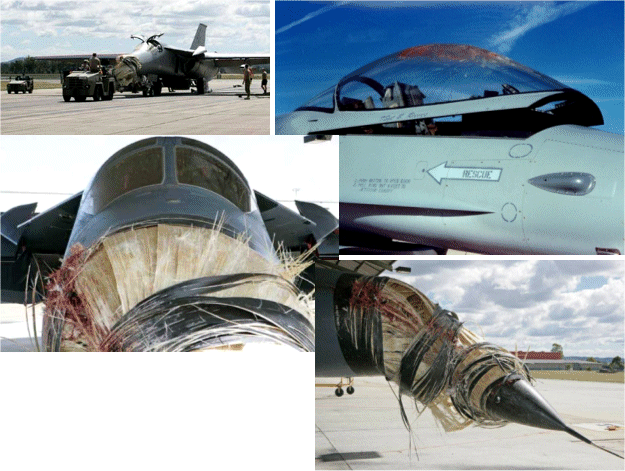
Το
χαρακτηριστικότερο και κρίσιμο κομμάτι του συστήματος είναι το
ποσύστημα, που έχει
σχεδιασθεί κατάλληλα ώστε να είναι αρθρωτό ‘ηλεκτρονικά’, όσον
αφορά το χειρισμό των αισθητήρων που χρησιμοποιεί και από τους
οποίους λαμβάνει συνεχώς σήματα από τον έξω κόσμο (περιβάλλον).
Στην πράξη ο ηλεκτρονικά, άρθρωτός’, σχεδιασμός, επιτρέπει την
προσθαφαίρεση μεγάλου αριθμού αισθητήρων, οιουδήποτε συνδυασμού
και αρχής λειτουργίας επιθυμεί ο χρήστης, σε κάθε ανεξάρτητα
λειτουργούσα συσκευή. Υπάρχει ωσαύτως, δυνατότητα
προσθαφαίρεσης αριθμού τέτοιων συσκευών (ανάλογα με τις
επικοινωνιακές δεσμεύσεις) στο όλο σύστημα, με αποτέλεσμα την
κάλυψη μεγάλου πλάτους αεροδιαδρόμων που μπορεί να φθάσει ακόμα
και πολλά χιλιόμετρα πλάτος. Τέλος η παρούσα σχεδίαση επιτρέπει
την επικοινωνία μέρους ή όλων (μοντέλο ένα προς ένα ή πολλά προς
ένα ή πολλά προς πολλά) των συσκευών με πλείονα του ενός
υπολογιστικά κέντρα, ανάλογα με την επιθυμία του χρήστη.
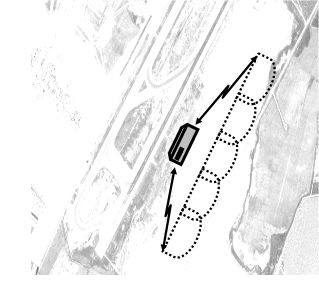
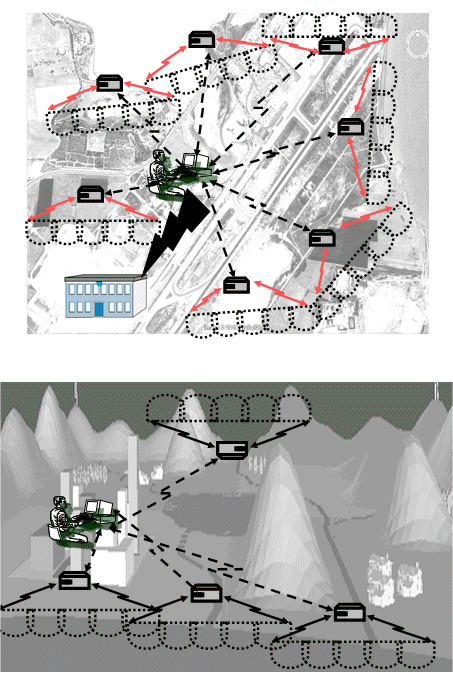
Παρακάτω υπάρχουν επεξηγηματικά σκαρηφήματα του
κεντρικού συστήματος και των ανεπτυγμένων αισθητήρων του.
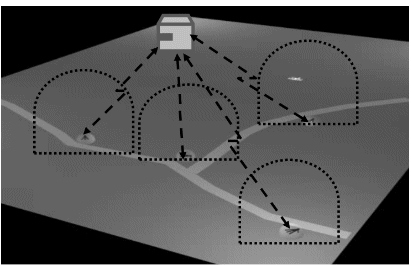
Το
μικροηλεκτρονικής τεχνολογίας, αυτό σύστημα, κύριο τμήμα του
οποίου είναι το πρώτο υποσύστημα που θα καλούμε εφεξής ΄΄συσκευή
λήψης δειγμάτων από το περιβάλλον, επεξεργασίας και αναμετάδοσής
τους σε άλλο υποσύστημα΄΄ ή απλά ‘συσκευή’, αναγνωρίζει και
διαχωρίζει με χρήση τριών διαφορετικής λειτουργίας αισθητήρων
μικροηλεκτρονικής τεχνολογίας, την προσέγγιση οιουδήποτε πτηνού,
από μέγεθος περίπου στρουθίου έως μεγάλων αποδημητικών πτηνών
και όρνεων. Αναγνωρίζει επίσης εκτός από πτηνά
και άλλα ιπτάμενα αντικείμενα, όπως αεροσκάφη, ελικόπτερα,
χαρταετούς, αερόστατα, αλεξιπτωτιστές, αλλά και μη ιπτάμενα
αντικείμενα , όπως προσεγγίζοντες ανθρώπους, ζώα, αυτοκίνητα,
μοτοσικλέτες , κλπ, ανάλογα με την επιθυμία του χρήστη.
Παρακάτω υπάρχει μία γενική αρχιτεκτονική
του συστήματος.
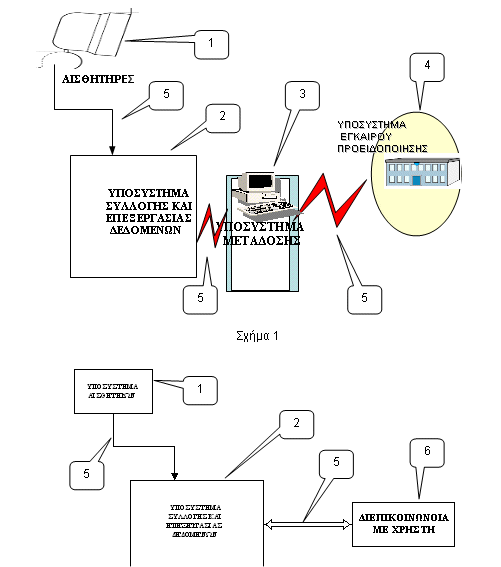
Η συσκευή, σε επίπεδο
πρωτοτύπου, συνδέεται μέσω σειριακής θύρας με ηλεκτρονικό
υπολογιστή τα δε δεδομένα μεταφέρονται με απλό μονωμένο
εξωτερικά, χάλκινο καλώδιο μεταφοράς ηλεκτρικών σημάτων. Τα
αποτελέσματα (το είδος του προσεγγίζοντος πτηνού) εν είδη
σημάτων μεταδίδονται είτε απ’ ευθείας στο δεύτερο υποσύστημα,
καλούμενο εφεξής και ‘υποσύστημα αναπαράστασης και
παραπέρα διαχείρισης των πληροφοριών’ (δυνατόν να είναι και ένας
φορητός υπολογιστής (laptop)
ή πολλοί, ή ένας σταθερά εγκατεστημένος υπολογιστής (desktop)
ή πολλοί, ή ένας διακομιστής (server)
ή πολλοί, ή οποιοδήποτε άλλης τεχνολογίας υπολογιστικό σύστημα
ικανό να διεκπεραιώνει τέτοιες εργασίες). Αφού γίνει η
αναπαράσταση των πληροφοριών στο υποσύστημα ‘2’, δηλαδή το
καθαρά υπολογιστικό σύστημα, μέσω κατάλληλου λογισμικού
υπολογιστών, ενεργοποιούνται αυτόματα κατάλληλα σήματα τα οποία
οδηγούνται στην έξοδο ή στις εξόδους του ή των υπολογιστικών
συστημάτων (τουτέστιν του υποσυστήματος ‘2’) και με ενσύρματο ή
ασύρματο τρόπο μετάδοσης μεταδίδονται στο υποσύστημα ‘3’, το
οποίο είναι ένα ολοκληρωμένο αυτοματοποιημένο σύστημα εγκαίρου
προειδοποιήσεως, καλούμενο εφεξής ‘3ο υποσύστημα’ ή
‘υποσύστημα εγκαίρου προειδοποιήσεως’. Το τρίτο αυτό υποσύστημα
μπορεί να τροφοδοτεί αυτόματα σε πραγματικό χρόνο με πληροφορίες
(από κινούμενη εικόνα έως ένα απλό ηλεκτρικό σήμα) οχήματα εν
κινήσει, αεροσκάφη , ελικόπτερα, υπολογιστικά συστήματα
εγκατεστημένα σταθερά σε κτίρια, φορητά υπολογιστικά συστήματα,
έως απλές λυχνίες
LED,
κάθε μία από τις οποίες αναπαριστά την διέλευση μικρού, μεσαίου
, μεγάλου πτηνού, ή αντικειμένου ή κινουμένου στο έδαφος
αντικειμένου.
Η μεθοδολογία
σχεδίασης της ‘συσκευής’ και η σύγχρονη τεχνολογία στον τομέα
των μικροηλεκτρονικών συστημάτων, επιτρέπουν την δυνατότητα
κατασκευής της εξ ολοκλήρου με υλικά στρατιωτικών προδιαγραφών(military
specification)
για χρήση κάτω από οποιεσδήποτε καιρικές συνθήκες στο πεδίο. Το
πρώτο υποσύστημα ή ‘συσκευή’ αποτελείται από περαιτέρω τέσσαρα
υποσυστήματα, η δε περιγραφή και ο τρόπος λειτουργίας τους,
αναφέρονται παρακάτω.
Η ‘συσκευή’ είναι
ένα φορητό, αυτόνομο, ενεργειακά, σύστημα, σχετικά μικρού
κόστους, το οποίο μπορεί να συλλέγει, επεξεργάζεται και
μεταδίδει συνεχώς δεδομένα σε έναν μικροελεγκτή (microcontroler),
ο οποίος τα επεξεργάζεται συνεχώς και σε περίπτωση σύμπτωσης
κάποιων προκαθορισμένων τιμών που υπάρχουν αποθηκευμένες στην
μνήμη του συστήματος, αναγνωρίζει την ΄΄ψηφιακή υπογραφή΄΄ του
προσεγγίζοντος πτηνού, μεταδίδοντας το ανάλογο σήμα για το
αντικείμενο αυτό στην έξοδο της συσκευής. Η έξοδος είναι
συνδεδεμένη είτε με προστατευμένα(μονωμένα) καλώδια μεταφοράς
χαμηλής έντασης ηλεκτρικών ρευμάτων, είτε με ένα ανεξάρτητο
ηλεκτρονικό κύκλωμα ασύρματης μετάδοσης με δυνατότητα κατάλληλου
πρωτοκόλλου επικοινωνίας για την ασύρματη μετάδοση των
δεδομένων, όπως είναι το ενσωματωμένο σειριακό πρωτόκολλο
επικοινωνίας(ΤΤL).
Σαν ένα από τα σύγχρονα ολοκληρωμένα κυκλώματα που δύνανται να
λειτουργήσουν για την ασύρματη μετάδοση των δεδομένων με την
συγκεκριμένη συσκευή έχει αναγνωρισθεί και το ευρέως εν χρήσει
στο εμπόριο ολοκληρωμένο κύκλωμα
ConnexRF
AC4490
της ΑΕROCOMM.
Η συσκευή έχει προδιαγραφεί έτσι ώστε να λειτουργεί
εγκατεστημένη σταθερά στο έδαφος ή επί των υδάτων, εγκατεστημένη
σταθερά πάνω σε κατάλληλους πλωτήρες.
Τα
τρία από τα τέσσερα υποσυστήματα της συσκευής
αποτελούνται από ολοκληρωμένα ηλεκτρονικά κυκλώματα και είναι
ενθυλακωμένα σε προστατευμένο φορέα κατασκευασμένο από υψηλής
ανθεκτικότητας σε κρούσεις
fiber glass
. Η
συσκευή
αποτελείται από το
υποσύστημα επεξεργασίας των ηλεκτρικών σημάτων
,
καρδιά του οποίου είναι ένας μικροελεγκτής , τους ηλεκτρονικούς
αισθητήρες , το υποσύστημα μετάδοσης των δεδομένων
και
το υποσύστημα παροχής ενέργειας.
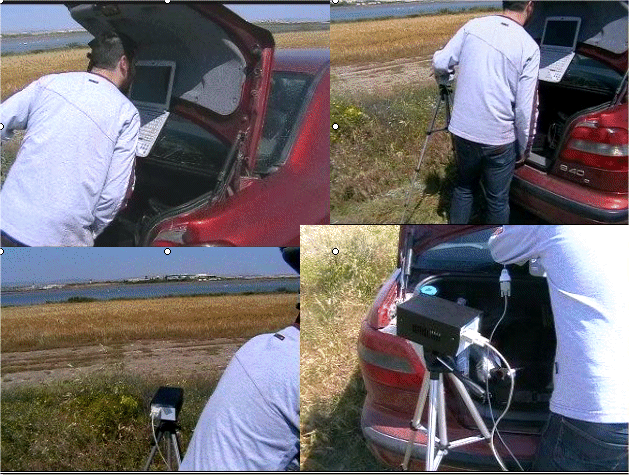
Ενα εργαστηριακό πρότυπο της συσκευής έχω
ήδη αναπτύξει από τα τέλη του 2008 και έχω δοκιμάσει επιτυχώς
στον υδροβιότοπο που ευρίσκεται πέριξ του αεροδρομίου Λάρνακας
στην Κύπρο. Το αποτυπώνω στις
παρακάτω φωτογραφίες (περιοχή Κιτίου Λάρνακας).
Το υποσύστημα επεξεργασίας των
ηλεκτρικών σημάτων είναι ένα ολοκληρωμένο σύστημα πραγματικού
χρόνου(real
time system). Έχει
συγκεκριμένη ενεργειακή αυτονομία ώστε να μπορεί να λειτουργεί
χωρίς να απαιτείται συνεχής εξωτερική πηγή παροχής ενέργειας.
Το
υποσύστημα των αισθητήρων
αποτελείται από αριθμό αναλογικών ή ψηφιακών ηλεκτρονικών
αισθητήρων
μαζί με τα διάφορα κυκλώματα προενίσχυσής τους
και τα
απαιτούμενα ηλεκτρονικά φίλτρα.
Οι αισθητήρες
αυτοί αντιλαμβάνονται το προσεγγίζον πτηνό από οποιαδήποτε
διεύθυνση και αν πλησιάζει, ενεργοποιώντας το σύστημα μετάδοσης
των δεδομένων.
.Για
την πιστοποίηση της αρχής λειτουργίας της συσκευής έχει ήδη
κατασκευασθεί ένα εργαστηριακό πρωτότυπο, στην απλούστερη μορφή
του χωρίς ασύρματο αναμεταδότη, το οποίο και λειτουργεί
ικανοποιητικά. Όλα τα
κυκλώματα έχουν σχεδιασθεί και υλοποιηθεί σε διάτρητες πλακέτες
με την μέθοδο Wire Wrap ενώ υπάρχει και ένα σχεδιασμένο για
επιχαλκωμένη πλακέτα PCB.
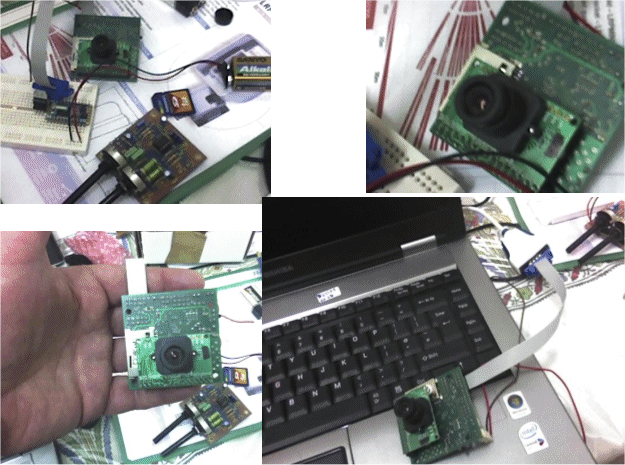
Εικόνες
από αισθητήρες από τις δοκιμές για την ανάπτυξη του
εργαστηριακού πρωτοτύπου, υπάρχουν παρακάτω
Το υποσύστημα μετάδοσης των
δεδομένων
είναι αυτό το
οποίο αναλαμβάνει την μετάδοση συγκεκριμένων παλμοσειρών στην
περίπτωση που εντοπισθεί το αντικείμενο. Μπορεί να είναι
ενσύρματη ή ασύρματη διάταξη με δυνατότητα μετάδοσης
και παραλαβής
δεδομένων με απαραίτητη
προϋπόθεση την ύπαρξη στοιχειώδους πρωτοκόλλου επικοινωνίας.
Στην περίπτωση ανίχνευσης
ηλεκτρονικής υπογραφής μικρού πτηνού αποστέλλεται η παλμοσειρά
‘’00 …έως 29’’ ανάλογα του τι έχει προκαθορισθεί το σύστημα να
αναγνωρίζει. Ένα μεγάλο πτηνό αναγνωρίζεται από το σύστημα
διαφορετικά από ένα μικρότερο, καθότι παρουσιάζει διαφορετική
ψηφιακή υπογραφή. Σε ανάλογες περιπτώσεις εντοπισμού μεσαίου
μεγέθους πτηνών διαβιβάζονται παλμοσειρές ‘’30‘’ …έως ‘‘59’’
αντίστοιχα
Στην περίπτωση ανίχνευσης
μεγάλου πτηνού αποστέλλονται παλμοσειρές ‘’60 …έως 89‘’. Σε
περιπτώσεις εντοπισμού όχι πτηνών αλλά άλλων ιπτάμενων
αντικειμένων (αεροσκάφος, ελικόπτερο, χαρταετός, αερόστατο,
αλεξιπτωτιστής) αποστέλλονται παλμοσειρές ‘’90 …έως 95‘’, ενώ σε
περιπτώσεις εντοπισμού μη ιπτάμενων αντικειμένων (άνθρωπος, ζώο,
αυτοκίνητο, μοτοσικλέτα) αποστέλλονται παλμοσειρές ‘’96 …έως
99‘’, χωρίς αυτό να είναι δεσμευτικό καθότι με μικρές αλλαγές
στον κώδικα (λογισμικό) της εφαρμογής στον μικροελεγκτή, τα δύο
ψηφία αυξάνονται κατά βούληση και θεωρητικά ο αριθμός των
αντικειμένων που μπορούν να αποσταλούν εν είδη παλμοσειράς είναι
άπειρος.
Για την ασφάλεια
μετάδοσης των δεδομένων (integrity)
ακολουθήθηκε η παρακάτω μεθοδολογία μετάδοσης ή πρωτόκολλο
επικοινωνίας. Το σήμα, εκπέμπεται 4 φορές συνεχώς. Εάν ο
εντεταλμένος δέκτης (σταθμός παραλαβής) λάβει 4 ταυτόσημα σήματα
θεωρείται ως ορθή η αποστολή των δεδομένων. Εάν τρία από τα
τέσσερα σήματα είναι ταυτόσημα και πάλι θα θεωρηθεί επιτυχής η
μετάδοση με ορθή λήψη αυτή των δύο ταυτοσήμων σημάτων. Σε
οποιαδήποτε άλλη περίπτωση απορρίπτεται το ληφθέν σήμα και
ζητείται η επαναποστολή του με την ίδια λογική.
Για την
μεγαλύτερη διάρκεια ζωής της συσκευής σχεδιάσθηκε ΄΄διάταξη
αδρανοποίησης ασύρματης κυκλωματικής διάταξης΄΄ η οποία
ενεργοποιεί το υποσύστημα μετάδοσης σε συνεργασία με την
δυνατότητα ΄΄watch
dog’’
που παρέχει ο μικροελεγκτής της συσκευής(η συσκευή λειτουργεί με
ελάχιστη ενέργεια και ΄ξυπνάει΄ όταν ευαισθητοποιηθεί κάποιος
από τους αισθητήρες της – αυτός που κατά κανόνα καταναλώνει τη
μικρότερη ενέργεια – όταν προσεγγίσει τη συσκευή κάποιο
αντικείμενο.
Στο υποσύστημα
μετάδοσης εντάσσεται το κύκλωμα σταθεροποίησης τάσης
εισόδου για την
ασύρματη διάταξη. Στην περίπτωση χρήσης του ολοκληρωμένου
κυκλώματος
ConnexRF
AC4490
απαιτεί τάση τροφοδοσίας 3.3
volt.
Για την τροφοδοσία του έχει σχεδιασθεί κατάλληλη κυκλωματική
διάταξη
Υπάρχει επιπλέον η δυνατότητα
ενσωμάτωσης μέσα στην συσκευή εκπομπής σήματος για επικοινωνία
με δορυφόρο και τη χρήση
GPS.
Το υποσύστημα
ενέργειας είναι
η μονάδα τροφοδοσίας και επαναφόρτισης της συσκευής. Σαν τέτοιο
μπορούν να χρησιμοποιηθούν δύο συσσωρευτές
τοποθετημένοι ενδιάμεσα από τα τέσσαρα
σημεία
αγκυρώσεως(16,16,14,14), ευρισκόμενα στις τέσσαρες γωνίες επί
του κελύφους της συσκευής.
Στο
αναπτυχθέν πρωτότυπο χρησιμοποιήθηκε διπλός συσσωρευτής
σφραγισμένου τύπου Gel-Cell 12V, 7,2 Ah. Ο τύπος του συσσωρευτή
που τελικά θα επιλεγεί θα εξαρτηθεί άμεσα από το είδος του
αναμεταδότη που θα επιλεγεί και από το αν θα απαιτηθούν
στρατιωτικές προδιαγραφές για την συσκευή. Μεγαλύτερες
απαιτήσεις ενέργειας θα απαιτηθούν στην περίπτωση που θα
επιλεγεί δορυφορική επικοινωνία.
|

